
Soldadora láser portátil industrial Han’s Laser
Para recorridos manuales y trabajos que cambian de pieza. Permite estudiar la unión antes de plantear una célula robotizada.
Ver equipo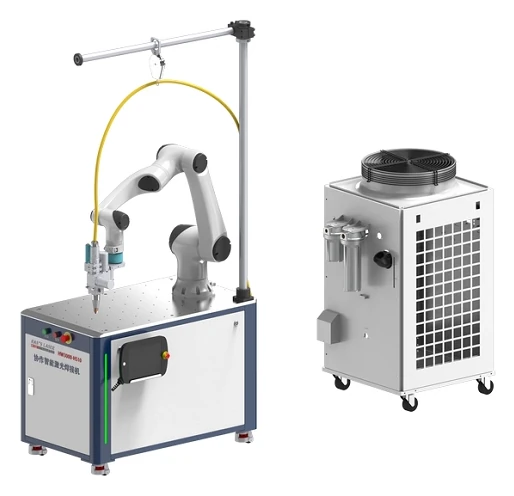
Han’s Laser · Soldadura robotizada
Programá recorridos de soldadura y repetí la trayectoria sobre piezas sujetas. Una solución con robot colaborativo, cabezal oscilante y configuración definida para tu aplicación.
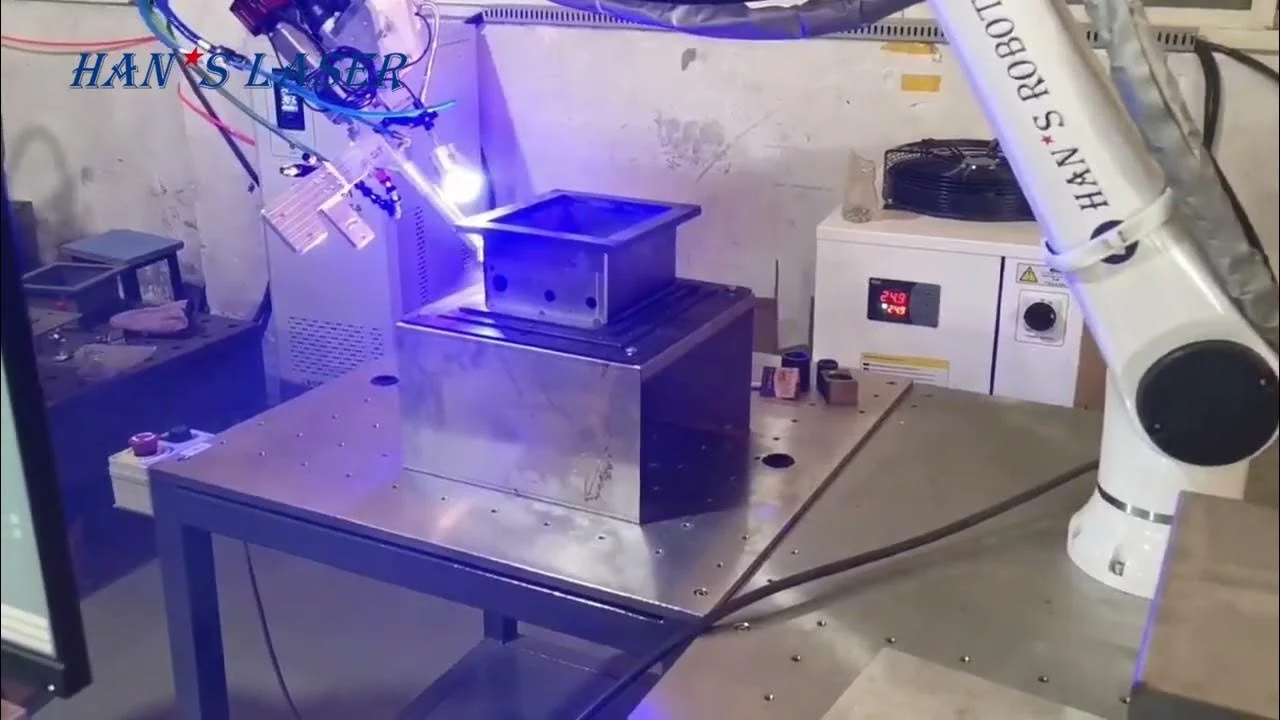
Demostración oficial de la familia
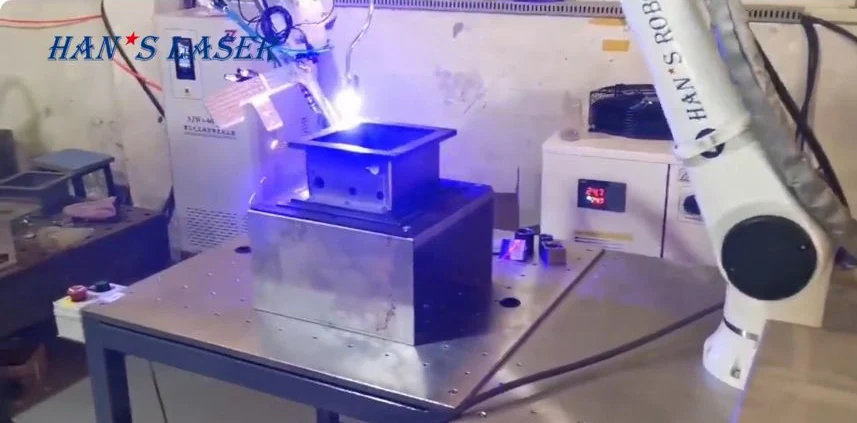
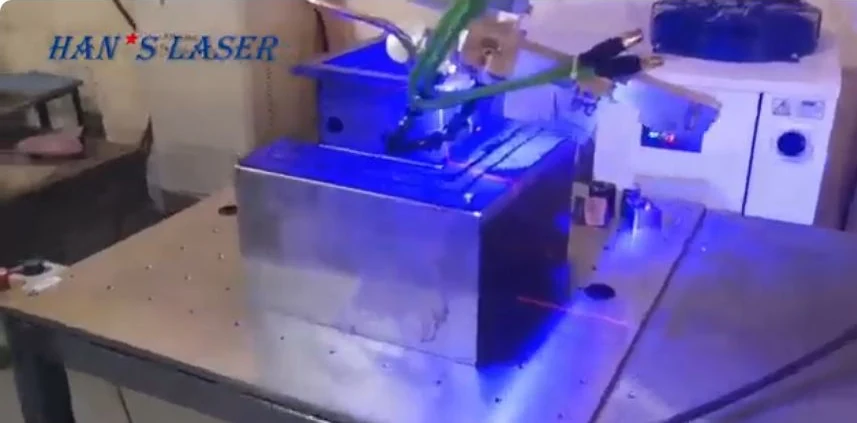
La demostración del fabricante muestra una configuración de esta familia sobre una envolvente de chapa. Observá cómo se combinan recorrido, cabezal y pieza fijada.
El guiado del robot permite preparar trayectorias sobre la pieza. El programa y la secuencia se revisan para el conjunto que vas a fabricar.
El cabezal oscilante adapta la distribución del haz. Material, preparación y aporte se evalúan con una muestra representativa.
Los útiles y el posicionamiento sostienen la referencia de trabajo. La constancia de las piezas importa tanto como el recorrido programado.
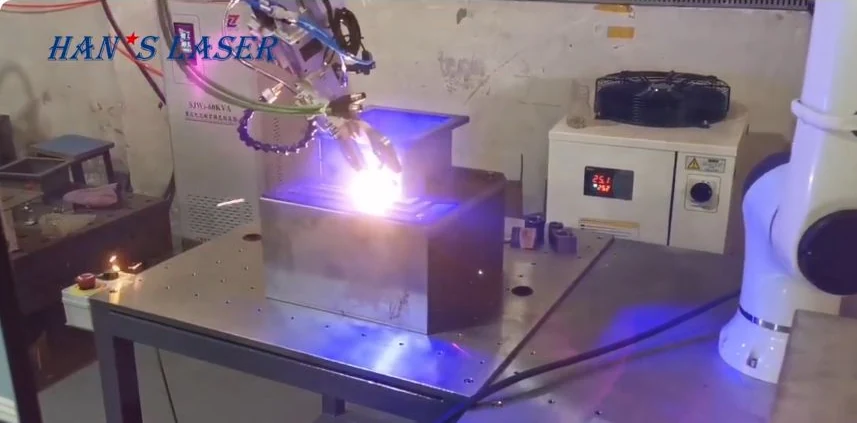
De la máquina a tu conjunto
En la demostración oficial, el robot recorre juntas de una envolvente metálica fijada sobre una mesa. La sujeción mantiene la pieza mientras el cabezal sigue la trayectoria.
Para estudiar bastidores, gabinetes u otros conjuntos, necesitamos conocer acceso a la junta, dimensiones, material y variación entre piezas. La aplicación se valida con tu diseño.
Equipo, periféricos e implantación
Suministra energía al proceso.
Posiciona y mueve el cabezal.
Dirige el haz sobre la unión.
Sujeción y referencias de la junta.
Refrigeración, aporte y posicionamiento: se definen para la célula y el proceso.
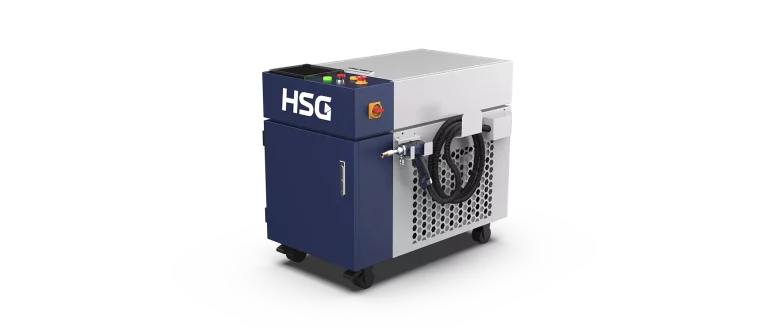
La fuente entrega energía al cabezal; el robot controla su trayectoria. La pieza, los útiles y los periféricos completan el puesto de soldadura.
La fuente, el alcance del robot y la carga útil se seleccionan para el proyecto. La vista general y el video muestran configuraciones de referencia.
Al definir la instalación se revisan espacio de acceso, suministro, refrigeración, gases, extracción y protección específica del proceso láser.
Preparar los datos de mi piezaPotencia, alcance, dimensiones y carga útil se confirman para la configuración cotizada.
Preparar una propuesta concreta
Una pieza representativa y su volumen de trabajo permiten evaluar junta, recorrido y posicionamiento. Podés empezar con la información que ya tenés.
Marcá los datos que podés preparar para la consulta.
No necesitás tener todos los datos para consultar.
Evaluar mi aplicaciónAlternativas según el proceso

Consultas técnicas
No. La fuente, alcance y carga útil se seleccionan para el proyecto. La ficha describe integración con posicionadores, útiles y aporte; la protección del proceso láser requiere evaluación específica.
La aplicación láser necesita una evaluación del puesto y resguardos específicos. La denominación del robot no autoriza exposición al haz o a reflejos.
La trayectoria programada debe acompañarse de piezas bien fijadas, juntas constantes y parámetros validados. Un cambio de separación, material o posición puede modificar el cordón.
Fuente, robot, cabezal, refrigeración, aporte si corresponde, útiles, posicionadores, protección, extracción e integración de control. Cada elemento debe constar en la propuesta.
Tu próxima célula de producción
Material, junta, sujeción y volumen de trabajo: el punto de partida para definir una configuración concreta.